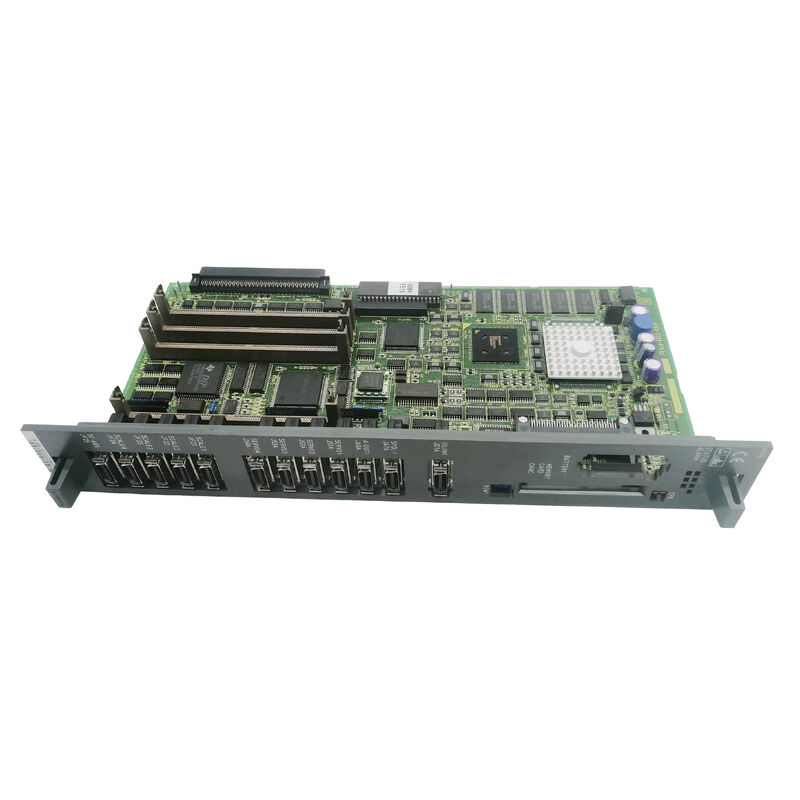
A16B-3200-0040 | FANUC RJ-2 Robot Main CPU PCB — 24VDC / 0.84kg / การประมวลผลข้อมูล / การติดตั้งสล็อต / คอนโทรลเลอร์ซีรีส์ RJ2
RJ-2 — หุ่นยนต์อุตสาหกรรม FANUC รุ่นใหม่
ตัวควบคุม FANUC RJ-2 (Robot J-2) แสดงถึงการสร้างหลักในประวัติศาสตร์ผลิตภัณฑ์หุ่นยนต์อุตสาหกรรมของ FANUC RJ-2 ขับเคลื่อนตัวหุ่นยนต์อุตสาหกรรมของ FANUC หลากหลายประเภท ตั้งแต่หุ่นยนต์เชื่อมอาร์กขนาดกะทัดรัดไปจนถึงหุ่นยนต์ขนถ่ายวัสดุขนาดใหญ่ โดยให้แกนหลักในการประมวลผลสำหรับการควบคุมการเคลื่อนไหว 6 แกน การประสานงานของอุปกรณ์ต่อพ่วง และสอนการสื่อสารแบบจี้
A16B-3200-0040 เป็นบอร์ด CPU หลักที่เป็นหัวใจของคอนโทรลเลอร์ RJ-2 ซึ่งเป็นบอร์ดที่ประสานฟังก์ชันคอนโทรลเลอร์ทั้งหมด ในฐานะมาสเตอร์บอร์ด จะจัดการ:
การประมวลผลข้อมูล:ฟังก์ชั่นหลักได้รับการยืนยันในข้อมูลจำเพาะของผลิตภัณฑ์ ข้อมูลตำแหน่ง การคำนวณวิถี และข้อมูลสถานะระบบทั้งหมดจะไหลผ่านบอร์ดนี้ การเคลื่อนไหวของหุ่นยนต์จะเชื่อถือได้พอๆ กับบอร์ด CPU ที่ดำเนินการคำสั่งการเคลื่อนไหวเท่านั้น
การสื่อสารของคอนโทรลเลอร์:บอร์ด CPU หลักจัดการการสื่อสารระหว่าง Teach Pendant, อินเทอร์เฟซ I/O อุปกรณ์ต่อพ่วง และอุปกรณ์ภายนอกที่เชื่อมต่อกับหุ่นยนต์
การประสานงานของระบบ:คำสั่งเซอร์โวของมอเตอร์ ผลตอบรับของเซ็นเซอร์ การตรวจสอบความปลอดภัย และการทำงานของโปรแกรมล้วนได้รับการประสานงานจากบอร์ด CPU หลัก
ข้อมูลจำเพาะที่สำคัญ
| พารามิเตอร์ |
ค่า |
| แอปพลิเคชัน |
หุ่นยนต์ FANUC RJ-2 ซีรีส์ |
| การทำงาน |
PCB ซีพียูหลัก |
| แรงดันไฟฟ้าที่ใช้งาน |
24VDC |
| น้ำหนัก |
0.84กก |
| ขนาด |
200 × 130 × 70มม |
| อุณหภูมิในการทำงาน |
0–50°ซ |
| อุณหภูมิการจัดเก็บ |
-20 ถึง +70°ซ |
| การติดตั้ง |
ติดสล็อต |
| การแก้ไข |
/04C ยืนยันแล้ว |
การติดตั้งสล็อตเมาท์
วิธีการติดตั้งแบบ "ติดตั้งสล็อต" ช่วยยืนยันว่า A16B-3200-0040 ครอบครองสล็อตกรงการ์ดที่กำหนดไว้ในคอนโทรลเลอร์ RJ-2 ขั้นตอนการเปลี่ยน:
- ปิดตัวควบคุมและตรวจสอบให้แน่ใจว่าได้ปฏิบัติตามขั้นตอนด้านความปลอดภัยทั้งหมด
- ค้นหาตำแหน่งที่วางการ์ด CPU หลักภายในตู้ควบคุม
- แยก A16B-3200-0040 ออกจากช่อง
- ใส่บอร์ดสำรองลงในช่องเดียวกัน
- คืนค่าพลังงานและตรวจสอบการเริ่มต้นระบบหุ่นยนต์
ข้อมูลที่จัดเก็บไว้ในหน่วยความจำภายนอก (SRAM, FROM) และบนบอร์ดลูกจะถูกเก็บรักษาไว้โดยการเปลี่ยนบอร์ด CPU
สถานการณ์การใช้งาน
CPU คอนโทรลเลอร์ RJ-2 ล้มเหลว:คอนโทรลเลอร์ RJ-2 ของหุ่นยนต์อุตสาหกรรม FANUC ล้มเหลวในการเริ่มต้นหลังจากเปิดเครื่อง ไม่มีการตอบกลับจาก Teach Pendant ไม่มีสถานะพร้อมของเซอร์โว บอร์ด CPU หลัก A16B-3200-0040 ถูกระบุว่าเป็นข้อบกพร่อง การเปลี่ยนจะทำให้หุ่นยนต์ทำงานได้เต็มรูปแบบ
การปรับปรุงตัวควบคุมหุ่นยนต์ใหม่:ตัวควบคุมหุ่นยนต์ FANUC RJ-2 รุ่นเก่าได้รับการตกแต่งใหม่เพื่อให้บริการการผลิตอย่างต่อเนื่อง A16B-3200-0040 ถูกแทนที่ด้วยส่วนหนึ่งของการต่ออายุทางอิเล็กทรอนิกส์อย่างเป็นระบบเพื่อรีเซ็ตอายุการใช้งานของคอนโทรลเลอร์
คำถามที่พบบ่อย
คำถามที่ 1: หุ่นยนต์รุ่นใดบ้างที่ใช้คอนโทรลเลอร์ RJ-2 กับ A16B-3200-0040
ตัวควบคุม RJ-2 ใช้กับตัวหุ่นยนต์ FANUC หลายซีรีส์จากยุค RJ-2 — รวมถึง Arc Mate, ซีรีส์ S, ซีรีส์ M และการกำหนดค่าหุ่นยนต์มาตรฐานและพิเศษอื่นๆ หุ่นยนต์รุ่นเฉพาะที่จับคู่กับตัวควบคุม RJ-2 ครอบคลุมช่วงน้ำหนักบรรทุกตั้งแต่หุ่นยนต์เชื่อมขนาดกะทัดรัดไปจนถึงหุ่นยนต์ขนถ่ายวัสดุงานหนัก ตรวจสอบประเภทคอนโทรลเลอร์จากป้ายชื่อหรือเอกสารประกอบของระบบหุ่นยนต์
Q2: จะเกิดอะไรขึ้นกับโปรแกรมหุ่นยนต์เมื่อมีการเปลี่ยน A16B-3200-0040?
โปรแกรมหุ่นยนต์อยู่ในโมดูลหน่วยความจำ SRAM — แยกจากบอร์ด CPU หลัก หากโมดูล SRAM อยู่ในสภาพสมบูรณ์และถูกถ่ายโอนพร้อมกับการเปลี่ยนแปลงบอร์ด ข้อมูลโปรแกรมจะถูกเก็บรักษาไว้ หากระบบจำเป็นต้องเปลี่ยนโมดูล SRAM พร้อมกัน จำเป็นต้องมีการกู้คืนโปรแกรมทั้งหมดจากการสำรองข้อมูล สำรองข้อมูลโปรแกรมหุ่นยนต์และข้อมูลระบบทั้งหมดก่อนการบำรุงรักษาเมนบอร์ดทุกครั้ง
คำถามที่ 3: การแก้ไข /04C มีความสำคัญหรือไม่ หรือการแก้ไขก่อนหน้านี้สามารถทดแทนได้หรือไม่
/04C เป็นการแก้ไขการอัปเดตฮาร์ดแวร์สำหรับการออกแบบพื้นฐาน A16B-3200-0040 โดยทั่วไปการแก้ไขในภายหลังจะเข้ากันได้แบบย้อนหลังในช่องเดียวกัน ยืนยันจากเอกสารการบำรุงรักษาคอนโทรลเลอร์ RJ-2 ว่ามีการระบุการแก้ไขขั้นต่ำหรือไม่ หากไม่มีข้อจำกัดใดๆ ไว้ /04C จะเป็นเวอร์ชันที่แนะนำในปัจจุบัน
คำถามที่ 4: มีขั้นตอนการจำหน่ายก่อนเข้าถึง A16B-3200-0040 อย่างไร
ตัวควบคุม RJ-2 มีตัวเก็บประจุอยู่ในแหล่งจ่ายไฟซึ่งจะคงประจุไว้หลังจากที่ถอดแหล่งจ่ายไฟหลักแล้ว ปฏิบัติตามขั้นตอนการปิดและคายประจุที่กำหนดของ FANUC สำหรับคอนโทรลเลอร์ RJ-2 ก่อนที่จะเปิดตู้หรือเข้าถึงบอร์ดภายในใดๆ ยืนยันว่าไฟสัญญาณ LED ทั้งหมดดับแล้วก่อนจัดการบอร์ด


 ข้อความของคุณจะต้องอยู่ระหว่าง 20-3,000 ตัวอักษร!